
6EDL04N06PT 700V 三相半桥驱动芯片
发布日期:2026/11/9 9:39:00
变频空调的压缩机启动、洗衣机的滚筒转动、无刷电机的每一轮换相,背后都是同一套电路:三相逆变桥,六个功率开关管。
开关管本身不会自己动作。什么时候开、什么时候关、开多久、关多快,由一颗栅极驱动芯片决定。它站在低压控制侧和高压功率侧的交界处,位置不大,却决定了整套功率电路能不能按设计的方式工作。
这篇文章以杰盛微 6EDL04N06PT 为例,把这颗 700V 三相半桥驱动芯片的工作逻辑、保护分工和设计边界讲清楚。读完你至少能判断一件事:选一颗驱动芯片,哪些参数值得看,哪些细节才真正影响稳定性。
真正困难的部分有三个。
第一是同步。三相桥的六个管子不是各自独立工作,而是按空间矢量或六步换相的顺序轮流导通。任何一相的延时偏差,都会直接体现为电流不对称、转矩脉动。
第二是互锁。同一相的上下管如果同时导通,母线会通过两个管子直接短路,瞬时电流足以摧毁器件。这件事不能靠软件保证,必须由硬件兜住。
第三是异常收口。过流、掉压、外部要求停机,这些情况出现时,六路输出必须能一起停,而且要停得干净。
6EDL04N06PT 就是按这三件事设计的:三路独立半桥、六路推挽输出,可驱动 N 沟道 MOSFET 或 IGBT;逻辑输入兼容 3.3V CMOS 与 LSTTL 电平,主控可以直接对接,不需要额外的电平转换电路。封装为 SOP-28(300mil 宽体),带散热焊盘。
高侧完全不同。高侧管子的源极接在开关节点 VS 上,这个点的电位随上下管轮流导通,在 0V 和母线电压之间反复跳动。母线若是几百伏,高侧栅极也必须"骑"在这个跳动的电位上,并且始终比它高出 10~20V。
解决办法是自举:一个二极管加一个电容,把电荷从低压侧搬到高侧,让高侧驱动电源的参考点跟着 VS 一起浮动。
这颗芯片把浮动通道的耐压做到了 700V(极限值 725V),VS 引脚允许 -9V 负压,dV/dt 耐受能力 50V/ns。三个数字各自对应一个现实场景:700V 对应母线电压等级;-9V 对应开关瞬间由寄生电感引起的负向尖峰;50V/ns 对应开关速度带来的共模冲击。
工程上还有一个常被忽略的收益:只要自举电容电压维持得住,占空比可以接近 100%,不需要每个周期强制关断一次来"补电"。对需要长时间导通的工况——比如电机低速大扭矩运行——这一点直接决定控制策略能否成立。
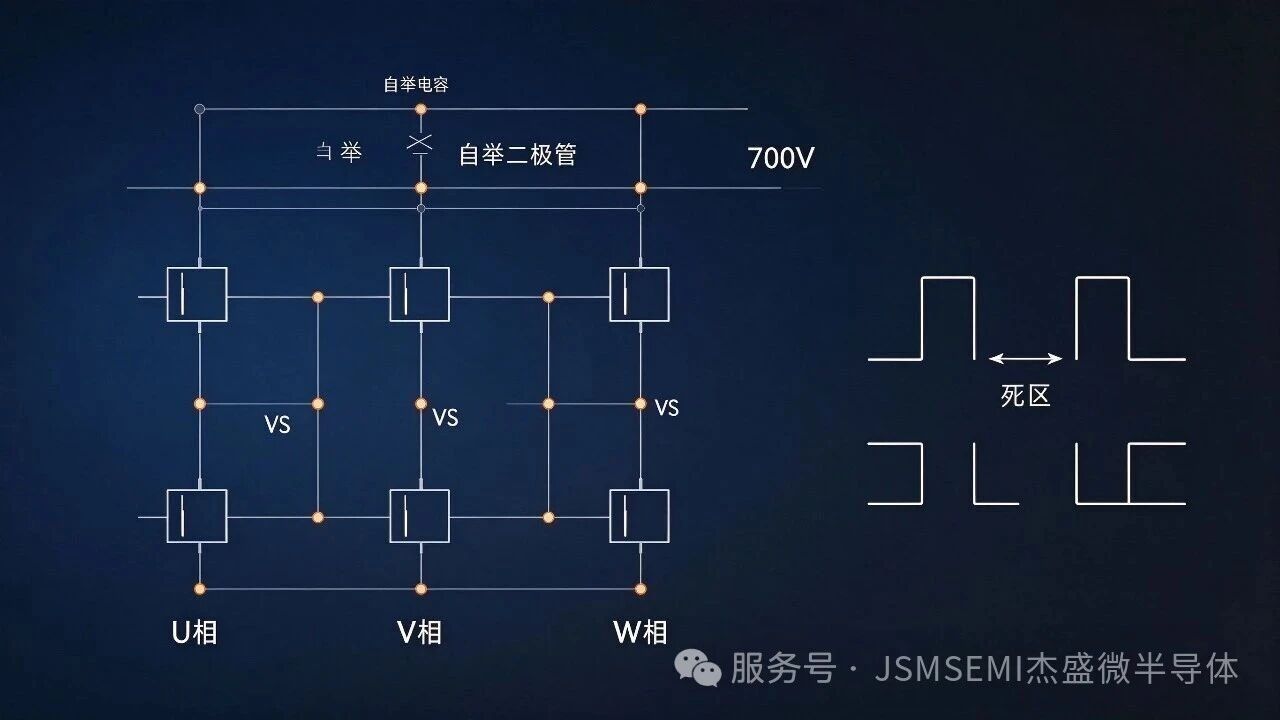 高侧的门极电压始终"骑"在跳动的 VS 节点之上。
自举电容则是每相独立的一份"小电池"。某一相的自举电压跌到阈值以下,只说明这一相的高侧暂时推不动了,低侧仍然可以正常工作,其他两相也不受影响。这时芯片选择只封锁该相高侧,不去打扰主控。
这个取舍有它的道理:自举欠压在低速、低占空比工况下其实是常态现象,如果每次都报故障,系统会被大量误报淹没。但对设计者来说,这也意味着自举欠压不会主动告诉你,需要自己在调试阶段观察输出波形。
HIN 和 LIN 是边沿触发。过流发生后,芯片锁存关断六路输出;即便故障消失、FAULT 已经释放,输出也不会自己回来,必须等主控送来一个新的跳变沿。
用"电平保持"的方式去等恢复,是等不到的。这个设计是刻意的:避免故障条件尚未彻底消除时自动重启,造成反复冲击。
细节二:使能脚是低有效,内部还带 1MΩ 下拉。
也就是说,"忘了接"在这里等于"关着",而不是"开着"。这是安全默认,但在调试阶段,一颗引脚悬空的板子很容易被误判成芯片损坏。
细节三:故障恢复时间是可编程的。
过流触发后,芯片内部把 RCIN 拉低;故障条件消失后,由外部 RC 网络充电到阈值,复位才算完成。恢复节奏由 RC 常数决定,可以按负载特性去调,而不是一个固定值。
栅极电阻,是一个需要折中的旋钮。
工业无刷电机常见的开关频率在 2~10kHz,栅极电阻取值多在 20~120Ω 区间。这个数字不是随便挑的:
取值偏大,开关变慢,开关损耗上升,功率管和驱动芯片都更热;
取值偏小,开关变快,但栅极振铃、VS 节点的负向尖峰、EMI 都会同步恶化,严重时会直接损坏驱动。
所以它不是"越小越好",而是在损耗和噪声之间找一个能长期稳定工作的点,通常需要结合实测波形来定。开通与关断也可以分开用不同阻值,给上升沿和下降沿分别留出裕量。
自举电容,要按最坏工况算。
容值需要覆盖三份电荷消耗:高侧管栅极电荷、通道漏电流随时间的累积、以及上管持续导通期间的自举压降。目标只有一个:在一个开关周期内,自举电压不能跌破 UVLO 阈值。
选型上,低 ESR 的陶瓷电容是首选;如果因为容量需要并联电解电容,务必再并一颗小容值陶瓷,把高频旁路补回来。
布局四条,比参数表更影响结果。
第一,栅极驱动回路的环路面积尽量小,驱动芯片靠近功率管放置,寄生电感小了,振铃自然小。
第二,自举二极管、自举电容、VCC 旁路电容构成一条高峰值充电电流的路径,这条路径要短、要集中。
第三,开关节点 VS 的走线不要与地平面大面积重叠,否则噪声会通过寄生电容耦合出去。
第四,散热焊盘接 COM 并铺铜,SOP-28 的功耗最终还是要靠铜箔散出去。
这四条本质上指向同一个变量:寄生参数。它不进规格书,但它决定你在实验室里看到的波形干不干净。
1、耐压与负压能力是否匹配你的母线和开关速度。700V 浮动通道对应常规工业母线;如果开关更快、寄生电感更大,就要重点看负压耐受和 dV/dt 指标。
2、保护是否分工明确。全局故障和局部故障要不要都上报,直接决定了主控的容错逻辑好不好写。
3、恢复机制是否可编程。故障后的自动恢复是否需要,恢复节奏能否按负载调整,直接关系到系统能否无人值守运行。
 最后
驱动芯片不决定系统效率,但它决定了功率器件能不能按设计的方式工作。它既要把控制侧的判断准确传达下去,也要在功率侧出问题时第一时间把损失截住。
6EDL04N06PT 把 700V 浮动通道、四种保护机制、可编程故障恢复和边沿触发的恢复逻辑,收进一颗 SOP-28 的封装里,面向的是电机控制、家电变频、通用逆变器这类对可靠性和成本同时敏感的场景。
开关管本身不会自己动作。什么时候开、什么时候关、开多久、关多快,由一颗栅极驱动芯片决定。它站在低压控制侧和高压功率侧的交界处,位置不大,却决定了整套功率电路能不能按设计的方式工作。
这篇文章以杰盛微 6EDL04N06PT 为例,把这颗 700V 三相半桥驱动芯片的工作逻辑、保护分工和设计边界讲清楚。读完你至少能判断一件事:选一颗驱动芯片,哪些参数值得看,哪些细节才真正影响稳定性。
六个开关管的开与关,最终由一颗芯片协调。
一、它真正在做的事:不是放大信号,而是协调六个开关
很多人对驱动芯片的理解停在第一步:把 MCU 输出的 3.3V 逻辑信号,放大成 10~20V 的栅极电压。这一步确实存在,但只占一半。真正困难的部分有三个。
第一是同步。三相桥的六个管子不是各自独立工作,而是按空间矢量或六步换相的顺序轮流导通。任何一相的延时偏差,都会直接体现为电流不对称、转矩脉动。
第二是互锁。同一相的上下管如果同时导通,母线会通过两个管子直接短路,瞬时电流足以摧毁器件。这件事不能靠软件保证,必须由硬件兜住。
第三是异常收口。过流、掉压、外部要求停机,这些情况出现时,六路输出必须能一起停,而且要停得干净。
6EDL04N06PT 就是按这三件事设计的:三路独立半桥、六路推挽输出,可驱动 N 沟道 MOSFET 或 IGBT;逻辑输入兼容 3.3V CMOS 与 LSTTL 电平,主控可以直接对接,不需要额外的电平转换电路。封装为 SOP-28(300mil 宽体),带散热焊盘。
二、高侧为什么要"浮"起来:自举这件事的工程含义
低侧开关管好办。它的源极接地,栅极电压以地为参考,给多少伏就是多少伏。高侧完全不同。高侧管子的源极接在开关节点 VS 上,这个点的电位随上下管轮流导通,在 0V 和母线电压之间反复跳动。母线若是几百伏,高侧栅极也必须"骑"在这个跳动的电位上,并且始终比它高出 10~20V。
解决办法是自举:一个二极管加一个电容,把电荷从低压侧搬到高侧,让高侧驱动电源的参考点跟着 VS 一起浮动。
这颗芯片把浮动通道的耐压做到了 700V(极限值 725V),VS 引脚允许 -9V 负压,dV/dt 耐受能力 50V/ns。三个数字各自对应一个现实场景:700V 对应母线电压等级;-9V 对应开关瞬间由寄生电感引起的负向尖峰;50V/ns 对应开关速度带来的共模冲击。
工程上还有一个常被忽略的收益:只要自举电容电压维持得住,占空比可以接近 100%,不需要每个周期强制关断一次来"补电"。对需要长时间导通的工况——比如电机低速大扭矩运行——这一点直接决定控制策略能否成立。
三、四种保护,各管一段
"集成保护"这四个字很容易被写得笼统。实际上四种机制的触发条件、动作范围、是否对外报警,全都不一样。
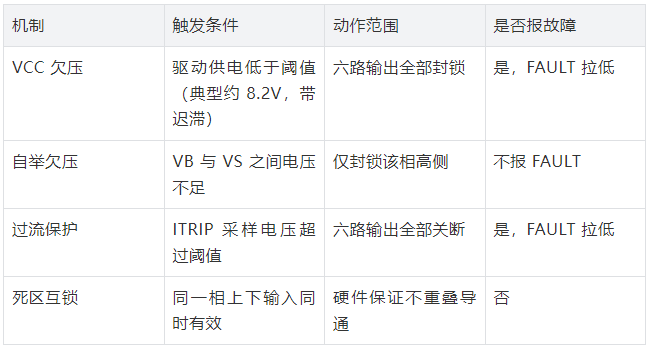
这张表里最值得注意的,是两种"欠压"处理方式完全不同。
VCC 是全局能源,它掉了,整颗芯片都失去驱动能力,只能六路一起停,并且明确告诉主控:出事了。自举电容则是每相独立的一份"小电池"。某一相的自举电压跌到阈值以下,只说明这一相的高侧暂时推不动了,低侧仍然可以正常工作,其他两相也不受影响。这时芯片选择只封锁该相高侧,不去打扰主控。
这个取舍有它的道理:自举欠压在低速、低占空比工况下其实是常态现象,如果每次都报故障,系统会被大量误报淹没。但对设计者来说,这也意味着自举欠压不会主动告诉你,需要自己在调试阶段观察输出波形。
四、三个最容易踩的细节
细节一:故障解除,不等于输出恢复。HIN 和 LIN 是边沿触发。过流发生后,芯片锁存关断六路输出;即便故障消失、FAULT 已经释放,输出也不会自己回来,必须等主控送来一个新的跳变沿。
用"电平保持"的方式去等恢复,是等不到的。这个设计是刻意的:避免故障条件尚未彻底消除时自动重启,造成反复冲击。
细节二:使能脚是低有效,内部还带 1MΩ 下拉。
也就是说,"忘了接"在这里等于"关着",而不是"开着"。这是安全默认,但在调试阶段,一颗引脚悬空的板子很容易被误判成芯片损坏。
细节三:故障恢复时间是可编程的。
过流触发后,芯片内部把 RCIN 拉低;故障条件消失后,由外部 RC 网络充电到阈值,复位才算完成。恢复节奏由 RC 常数决定,可以按负载特性去调,而不是一个固定值。
五、规格书之外:真正决定稳定性的部分
驱动电路出问题,很少是因为芯片参数不够,更多是因为外围和布局。这部分在数据手册里往往只有几行,实际却是失败率最高的地方。栅极电阻,是一个需要折中的旋钮。
工业无刷电机常见的开关频率在 2~10kHz,栅极电阻取值多在 20~120Ω 区间。这个数字不是随便挑的:
取值偏大,开关变慢,开关损耗上升,功率管和驱动芯片都更热;
取值偏小,开关变快,但栅极振铃、VS 节点的负向尖峰、EMI 都会同步恶化,严重时会直接损坏驱动。
所以它不是"越小越好",而是在损耗和噪声之间找一个能长期稳定工作的点,通常需要结合实测波形来定。开通与关断也可以分开用不同阻值,给上升沿和下降沿分别留出裕量。
自举电容,要按最坏工况算。
容值需要覆盖三份电荷消耗:高侧管栅极电荷、通道漏电流随时间的累积、以及上管持续导通期间的自举压降。目标只有一个:在一个开关周期内,自举电压不能跌破 UVLO 阈值。
选型上,低 ESR 的陶瓷电容是首选;如果因为容量需要并联电解电容,务必再并一颗小容值陶瓷,把高频旁路补回来。
布局四条,比参数表更影响结果。
第一,栅极驱动回路的环路面积尽量小,驱动芯片靠近功率管放置,寄生电感小了,振铃自然小。
第二,自举二极管、自举电容、VCC 旁路电容构成一条高峰值充电电流的路径,这条路径要短、要集中。
第三,开关节点 VS 的走线不要与地平面大面积重叠,否则噪声会通过寄生电容耦合出去。
第四,散热焊盘接 COM 并铺铜,SOP-28 的功耗最终还是要靠铜箔散出去。
这四条本质上指向同一个变量:寄生参数。它不进规格书,但它决定你在实验室里看到的波形干不干净。
六、判断一颗驱动芯片,先看这四条
面对同类器件,参数表往往长得差不多。真正需要先确认的是边界条件:1、耐压与负压能力是否匹配你的母线和开关速度。700V 浮动通道对应常规工业母线;如果开关更快、寄生电感更大,就要重点看负压耐受和 dV/dt 指标。
2、保护是否分工明确。全局故障和局部故障要不要都上报,直接决定了主控的容错逻辑好不好写。
3、恢复机制是否可编程。故障后的自动恢复是否需要,恢复节奏能否按负载调整,直接关系到系统能否无人值守运行。
4、时序匹配度。通道之间的传输延时差异、死区时间的一致性,最终会体现为三相电流是否对称。
这四条回答的是"能不能稳";参数表回答的是"能做多少"。选型时先看前者,再看后者。
驱动芯片不决定系统效率,但它决定了功率器件能不能按设计的方式工作。它既要把控制侧的判断准确传达下去,也要在功率侧出问题时第一时间把损失截住。
6EDL04N06PT 把 700V 浮动通道、四种保护机制、可编程故障恢复和边沿触发的恢复逻辑,收进一颗 SOP-28 的封装里,面向的是电机控制、家电变频、通用逆变器这类对可靠性和成本同时敏感的场景。
对设计者来说,读懂参数表只是起点。真正让一套逆变电路跑得稳的,是对边界条件的理解——母线有多高、开关有多快、故障之后系统希望怎么恢复。

友情链接:

请添加销售微信咨询