
杰盛微(JSMSEMI)的 BE6208‑JSM,正是针对这一类小功率双向直流马达场景设计的单片驱动 IC。它把逻辑控制模块和功率输出模块集成在一颗芯片内,采用 SOP‑8 封装,接受 TTL 电平逻辑输入,直接输出驱动马达,同时内置保护二极管吸收马达断电时的反向冲击电流。
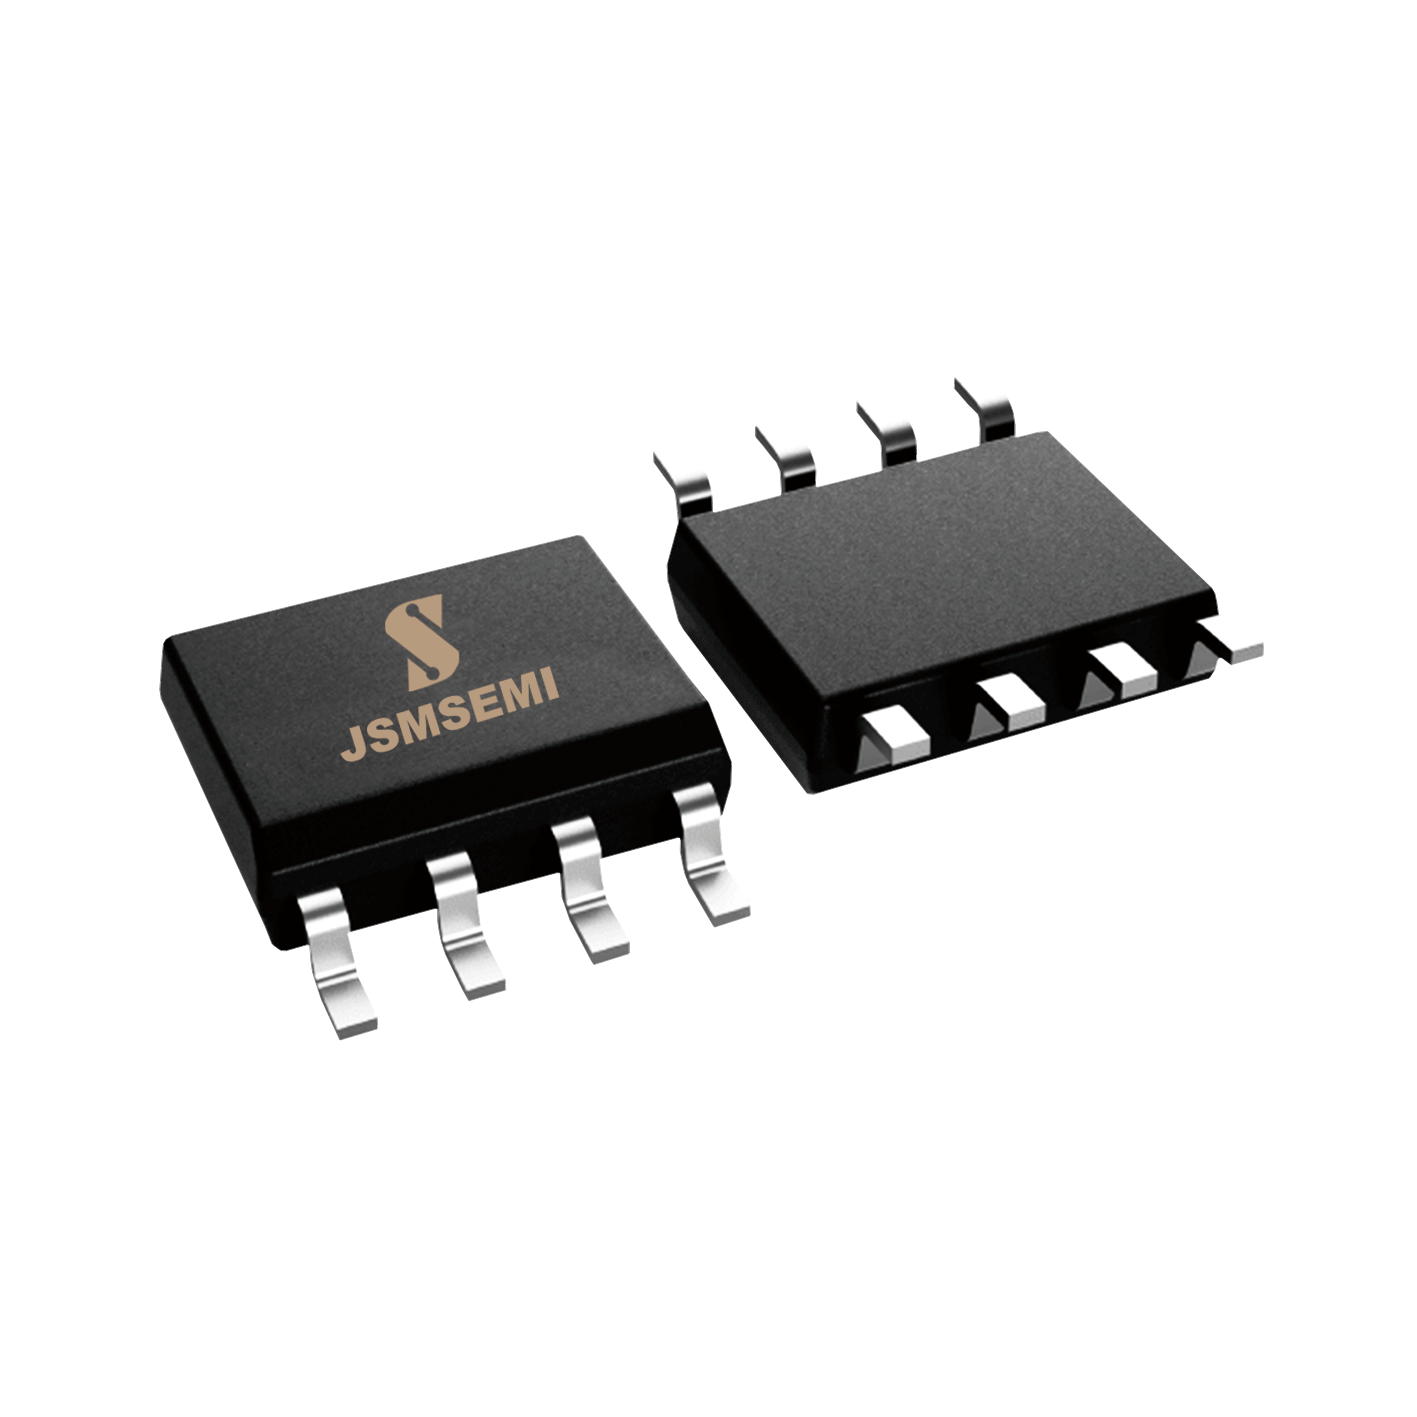
从应用定位看,BE6208‑JSM 面向的是卡式录音机及其他设备的双向直流马达驱动。这类负载有几个共同特征:
1. 马达功率不大,工作电流在百毫安量级;
2. 需要双向控制,也就是正转和反转;
3. 需要能 “停得住”,最好能主动制动而不是单纯断电滑行;
4. 系统主控多为单片机或简单逻辑电路,输出的是 TTL 电平;
5. 整机成本敏感、板面空间紧张。
一颗 SOP‑8 的单片方案,正好对应这五条。它的价值不在于参数 “更强”,而在于把控制、驱动、保护三件事收进一颗料,并且只需要很少的外围元件。
二、核心参数速览

几个值得单独说一句的点:
2.8V 起的低压能力。 很多同类方案的供电下限在 4V 以上,这意味着电池供电、低压系统就要额外加升压。BE6208‑JSM 支持到 2.8V,在低压场景里省掉了一级电源设计。
18V 的上限。 覆盖了常见的 5V、9V、12V 系统,也留出了余量。规格书中极限电源电压标到 22V,推荐工作区为 2.8V 到 18V,正常设计应工作在推荐区内。
内置保护二极管。 马达是感性负载,断电瞬间会产生反向电动势。芯片内置的二极管用于吸收这部分冲击电流,规格书给出的能力是:可承受最小 500mA 冲击电流,脉冲宽度 10ms,占空比不超过 10%。这个指标意味着在常规应用中,外部不必再额外并联续流二极管,布板和 BOM 都能简化。
大电流冲击耐受。 在 12V 条件下,芯片可承受典型 2 秒的大电流冲击。堵转、启动瞬态这类短时过载,是马达驱动最容易出问题的时刻,这条指标说明设计时对启动冲击留了余量,但它是 “耐受” 而非 “长期工作”,不能当作正常工作电流使用。
三、管脚定义与接线逻辑
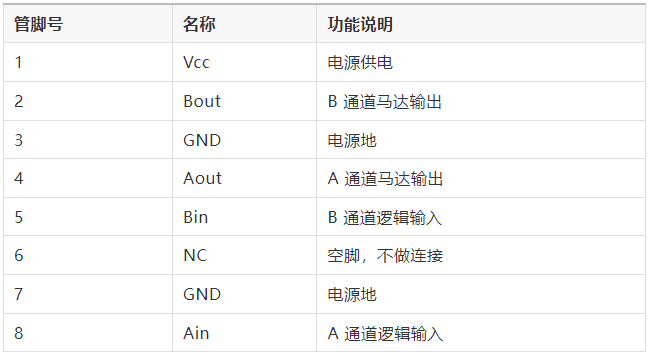
这里有一个容易被忽略的细节:3 脚和 7 脚都是地,实际布板时两颗地脚都要连到地平面上,不要只接一颗。马达回流的峰值电流路径要短、要宽,否则容易在大电流瞬间形成地弹,影响逻辑判断。
四、四种工作状态
Ain、Bin 两个输入的组合,决定了马达的四种状态:

其中 “双高刹车” 是这个系列比较有实用价值的功能。相比单纯让输出开路、靠摩擦慢慢停转,强制制动能让马达迅速停下来,对于需要精确停止位置的应用,比如磁带机构、走纸机构、位置定位类负载,响应更干脆。
“双低待机” 则对应低功耗需求。系统不工作时把两路输入拉低,芯片进入待机,静态电流降到极小,对电池供电产品来说这点很实际。
需要提醒的是,规格书扫描件中部分真值表区域存在遮挡,实际设计中应以官方交付的完整规格书和实测行为为准,不要仅凭推断下结论。
五、电气特性与曲线
规格书给出的测试条件为 Vcc=9V、25℃环境,主要提到两组特性:
输出饱和压降随输出电流变化。 输出电流越大,饱和压降越高,在 300mA 附近饱和压降约 1.7V。这条曲线的实际意义在于:设计时要按 “工作电流对应的压降” 去估算芯片的功耗和温升,而不是只看典型值。压降乘以电流就是芯片内部损耗,SOP‑8 的散热能力有限,功耗余量要留够。
静态工作电流随供电电压上升而增大。 6V 时约 20mA,18V 时约 24mA。可以看到增量不大,说明内部偏置电路的电压依赖性较弱。但要注意,这是 “静态工作电流”,与 “待机电流” 是两个概念,前者是芯片处于工作态时的自身消耗,后者是双低输入时的消耗,两者不能混用。
功耗与降额。 最大功耗 450mW,且在 25℃ 以上,环境温度每升高 1℃,允许功耗下降 4.5mW。这条降额曲线在密闭机箱、夏季高温环境下尤其关键。如果整机内部温升较高,实际可用功耗要按降额后计算,必要时降低驱动电流或改善散热。
六、典型应用电路要点
规格书给出的推荐电路不复杂,实际落地时有几个要点值得写进设计规范:
1. Vcc 脚并联 0.1μF 去耦电容到地
靠近芯片引脚放置。马达启动瞬间的电流突变会在电源上造成波动,去耦电容是抑制这类噪声最直接的手段。
2. 马达跨接 Aout 与 Bout
走线尽量短,减少寄生电感。
3. Ain、Bin 接主控逻辑输出
若主控与驱动之间存在距离,建议在输入端增加必要的串阻或滤波,抑制干扰误触发。
4. 两个 GND 都接地
地平面完整,避免地线分割造成的电平漂移。
5. NC 脚悬空
不要误接到地或电源上。
6. PWM 调速
可直接由输入脚注入,最高 50kHz。调速时需注意占空比与马达机械响应时间的匹配,过低频率会有明显抖动和噪声。
七、适合的场景与不适合的场景
适合的场景:卡式录音机机构、小型双向走带或走纸机构、玩具类双向马达、小家电中的小型执行机构、需要精确停止位置的低功率定位负载。
需要谨慎评估的场景:连续工作电流接近或超过 100mA 的负载、散热空间极小的密闭结构、需要长时间高占空比 PWM 运行的场合。这些情况下应重新核算功耗与温升,或考虑外加散热与更大驱动能力的方案。
八、选型与使用的重要提示
这一条必须原样传达给使用方:该芯片没有经过军工、航空航天、汽车、医疗设备相关认证,严禁在上述设备中使用;如客户自行用于这些领域,全部风险由采购方承担。
同时,厂商不承担客户产品应用设计相关责任,客户需自行完成适配性验证。产品参数可能随迭代调整,正式量产请以交付版本规格书为准。
这些说明不是免责话术,而是选型阶段就该明确的边界。把边界讲清楚,方案才站得住。
九、关于杰盛微
杰盛微(JSMSEMI)长期专注于电源管理与驱动类芯片的设计与供应,产品覆盖马达驱动、电源管理等方向,提供从选型支持到应用方案的技术服务。对于需要小体积、低成本、外围简洁的驱动方案,可以直接与技术支持沟通具体应用条件,获取对应的评估建议。
本文内容基于产品规格书整理,参数与特性以正式交付的技术文档为准。文中不涉及任何第三方品牌的对比评价,所述场景均为该类芯片的通用应用方向。


请添加销售微信咨询